

一、测试对象与验证挑战
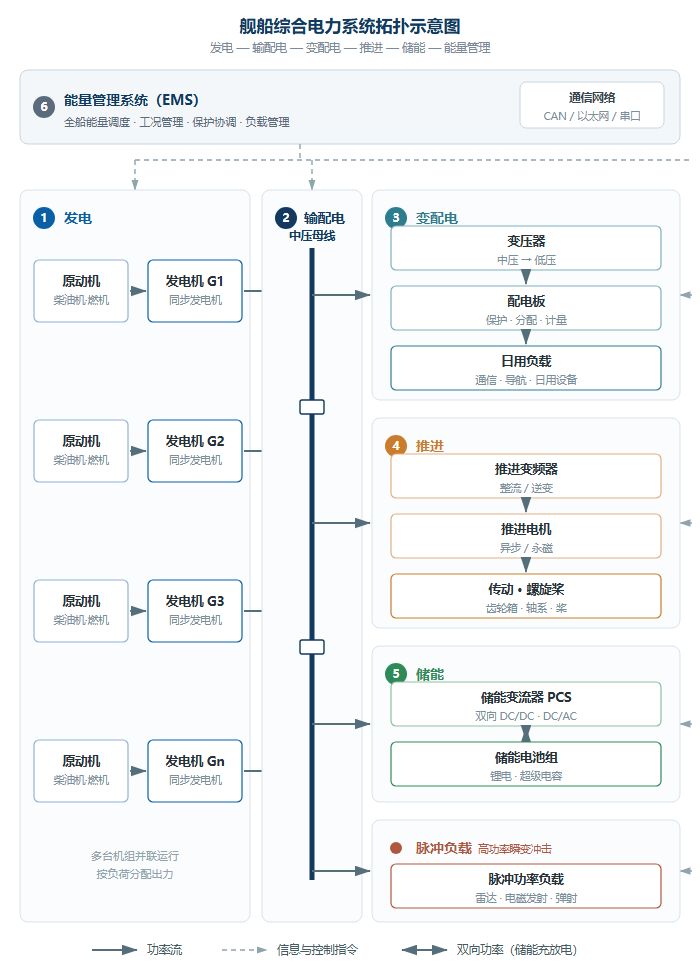
舰船综合电力系统是船舶动力与电力两大系统的集合,以电能形式统一为推进负载、脉冲负载、通信导航与日用设备供电,有利于实现对全船能量的精确高效控制,是舰船发展的重要方向。该系统由发电、输配电、变配电、推进、储能、能量管理六个部分组成一个相对独立的“微电网”,结构复杂、动态过程跨越多个时间尺度。
| 时间尺度 | 典型动态过程 |
|---|---|
| 微秒级 | 电力电子器件开关动作引起的快速电磁暂态过程 |
| 毫秒级 | 电机调速引起的机电暂态过程,以及脉冲负载启停时的大功率瞬变冲击 |
| 秒级 | 储能设备的充放电动态过程 |
| 分钟级 | 舰船机动控制过程 |
| 小时级及以上 | 对应舰船巡航的长期稳态变化过程 |
上述特征决定了船舶综合电力系统的验证不能依赖单一速率的仿真手段:开关级暂态需要足够小的仿真步长以还原电流纹波与母线电压波动,而全船能量调度、机动工况切换等过程又需要在较长时域内连续运行。同时,船舶电力系统的供电连续性、可靠性与供电品质直接关系到船舶运行的安全性、经济性与生命力,实船试验成本高、不可逆性强,极端工况与故障工况难以在真实系统上有计划地复现。
二、为什么需要硬件在环测试
风险在岸基阶段暴露 在实船联调之前完成控制策略、保护逻辑与能量管理算法的验证,将设计缺陷与接口问题前移至实验室阶段处理。 | 极端工况可复现、可重复 电网短路、母线电压跌落、脉冲负载冲击、供电重构等工况可按参数设定重复施加,避免因偶然性导致的结论偏差。 |
真实控制器与通信设备闭环接入 被测控制器、保护装置、能量管理单元与监控系统以真实硬线信号和通信链路接入仿真回路,验证结果更贴近实装状态。 | 降低实船试验强度 以仿真手段覆盖大部分常规与边界工况,减少实船试验的试错次数,缩短研制与鉴定周期。 |
三、平台方案
3.1 系统总体架构
平台以 Links-RT 实时仿真机为核心,采用“大步长 CPU + 小步长 FPGA”的异构架构,按时间尺度对模型进行解耦部署,向上通过信号接口与工业通信接入真实控制器与设备,向下由实时软件栈完成模型部署、运行管理与测试执行。
| 被测设备层 | 能量管理控制器、发电机励磁与调速控制器、推进变频器控制器、配电保护装置、储能变流器控制器、脉冲负载及监控系统等真实设备 |
| 接口与通信层 | 数字量 DI/DO、模拟量 AI/AO(±10 V)、PWM 信号采集与发波;支持 CAN、以太网、串口等工业接口,可按被测系统的接口体制扩展适配 |
| FPGA 小步长 仿真层 | 发电整流、推进变频、储能变流等电力电子变换器的开关管级模型,以及直流母线、滤波与配电开关环节,以微秒级步长完成高频 PWM 解算 |
| CPU 大步长 仿真层 | 同步发电机与原动机调速系统、推进电机与螺旋桨负载、船机桨动力学、储能电池、配电网络潮流与能量管理模型,以数十微秒量级及以上步长运行 |
图 1 船舶综合电力系统硬件在环测试平台分层架构
建议配图:平台物理连接示意图(仿真机—信号调理与故障注入—被测控制器—监控台)
3.2 模型分层部署
| 仿真层 | 部署内容 | 适用时间尺度 |
|---|---|---|
| FPGA | 发电整流装置、推进变频器、储能变流器的开关管级模型;直流母线电容、LCL 等滤波环节;配电开关与保护装置模型 | 微秒级 |
| CPU | 同步发电机与原动机调速、推进电机与螺旋桨负载、船机桨动力学(进速比、推力与转矩系数、推力减额与伴流系数、有效推力、船速、螺旋桨转矩等子系统)、储能电池、配电网络潮流与能量管理 | 数十微秒量级 及以上 |
CPU 与 FPGA 之间通过高速数据通道交互,FPGA 以微秒级步长向 CPU 反馈变换器开关状态与电气量,CPU 侧完成机电与能量层面的长时域过程计算,两层协同保证功率流向与暂态过程的实时准确性。推进系统可结合小比例实物实验系统构成虚实混合验证环境:实物侧由推进电动机、传动轴、弹性联轴器与负载电动机组成,负载电动机的阻力矩由仿真母型船的船机桨数学模型实时计算给定。
四、核心能力
1 多时间尺度混合仿真 CPU 与 FPGA 分层求解,同时覆盖开关级电磁暂态与全船级长时域过程,避免单一速率带来的精度与规模折衷。 | 2 电力电子开关级建模 支持二极管、IGBT、晶闸管等器件级建模,可观测电流纹波、直流母线电压波动与换流过程,支撑变流器控制策略的精细化验证。 | 3 电机与推进负载模型 支持同步发电机、异步电机、多相电机等模型,并配置船机桨动力学模型,可模拟螺旋桨出水、入水及多轴联动等工况。 |
4 接口与通信适配 数字量、模拟量、PWM 与工业总线接口统一配置,可按被测系统接口体制扩展,支持能量管理单元、监控系统的通信接入与协议联调。 | 5 自动化测试 由 TestBench 覆盖测试需求、用例、序列、任务与报告的全流程管理,支持图形化、Excel 与 Python 脚本等用例开发方式,可批量执行并生成测试报告。 | 6 故障注入 通过故障注入单元在供电与通信线路上施加开路、短路、串扰与信号畸变等故障,验证保护装置动作逻辑与系统重构能力。 |
五、典型测试场景
| 分系统 | 可开展的验证内容 |
|---|---|
| 发电系统 | 发电机励磁与调速控制、多台机组并联运行与负荷分配、原动机动态响应、孤岛与并网切换 |
| 输配电与变配电 | 配电网络潮流分布、保护逻辑与选择性配合、母线电压与频率支撑、故障隔离与供电重构 |
| 推进系统 | 推进变频器控制策略、正车与倒车启停、正车至倒车换向、螺旋桨出水与入水、多轴联动协调 |
| 储能系统 | 储能变流器充放电控制、荷电状态管理、削峰填谷与脉冲负载功率支撑 |
| 脉冲负载 | 大功率瞬变冲击下的母线电压跌落与恢复、冲击功率下的系统稳定性与设备耐受能力 |
| 能量管理 | 能量调度策略、工况切换逻辑、全船能量优化、冗余供电切换与监控系统通信联调 |
六、贯穿研制流程的验证链路
平台支撑从模型到实物的连续验证,各阶段模型与测试用例可复用,避免重复建模:
MIL 模型在环 | SIL 软件在环 | PIL 处理器在环 | HIL 硬件在环 | VIL 实物在环 |
七、小结
船舶综合电力系统的复杂性与多时间尺度特征,使其验证工作难以依靠单一仿真手段完成。本平台以 CPU+FPGA 异构实时架构对应系统内部的快慢过程,以真实接口与工业通信接入被测控制器与设备,以自动化测试与故障注入支撑工况覆盖与结果判读,可在岸基条件下对控制策略、保护逻辑与能量管理算法进行系统级验证。
