

电动飞机型号研制周期紧、飞行试验成本高、试飞风险难以完全规避。动力系统(含能源系统、电源系统、电驱动系统)在地面充分验证之后,型号才能进入首飞,这是行业普遍采用的研制节奏。本文的演示对象是其中的电源系统,即能量通路上 DC-DC 与 DC-AC 两级功率变换。
地面验证要处理的问题可以概括为三类:
能量通路上各级变换器在真实工况下能否稳定工作;
控制器、保护逻辑、上下电时序在故障注入条件下能否正确响应;
多个子系统联合运行时,电磁兼容、热分布、机械振动等耦合效应是否落在可接受范围内。
实物系统在地面难以逐项复现这些问题:故障工况往往伴随破坏性,无法在样机上反复施加,全工况扫描的成本与周期难以承受,试验条件本身也难以做到严格可重复。仿真因此成为电动飞机型号研制中的关键工具,价值在于支撑和优化实物试验决策,减少无效迭代。
二、电源系统的位置与两级变换
电动飞机的能量通路可以简化为:电池组→DC-DC 变换→高压直流母线→逆变(DC-AC)→电动机→螺旋桨(涵道风扇)。按源、网、载三段来看:电池组与能源系统为源,高压直流母线为网,电机与机载交流负载为载。链路上有两级功率变换,各自承担不同的职责。
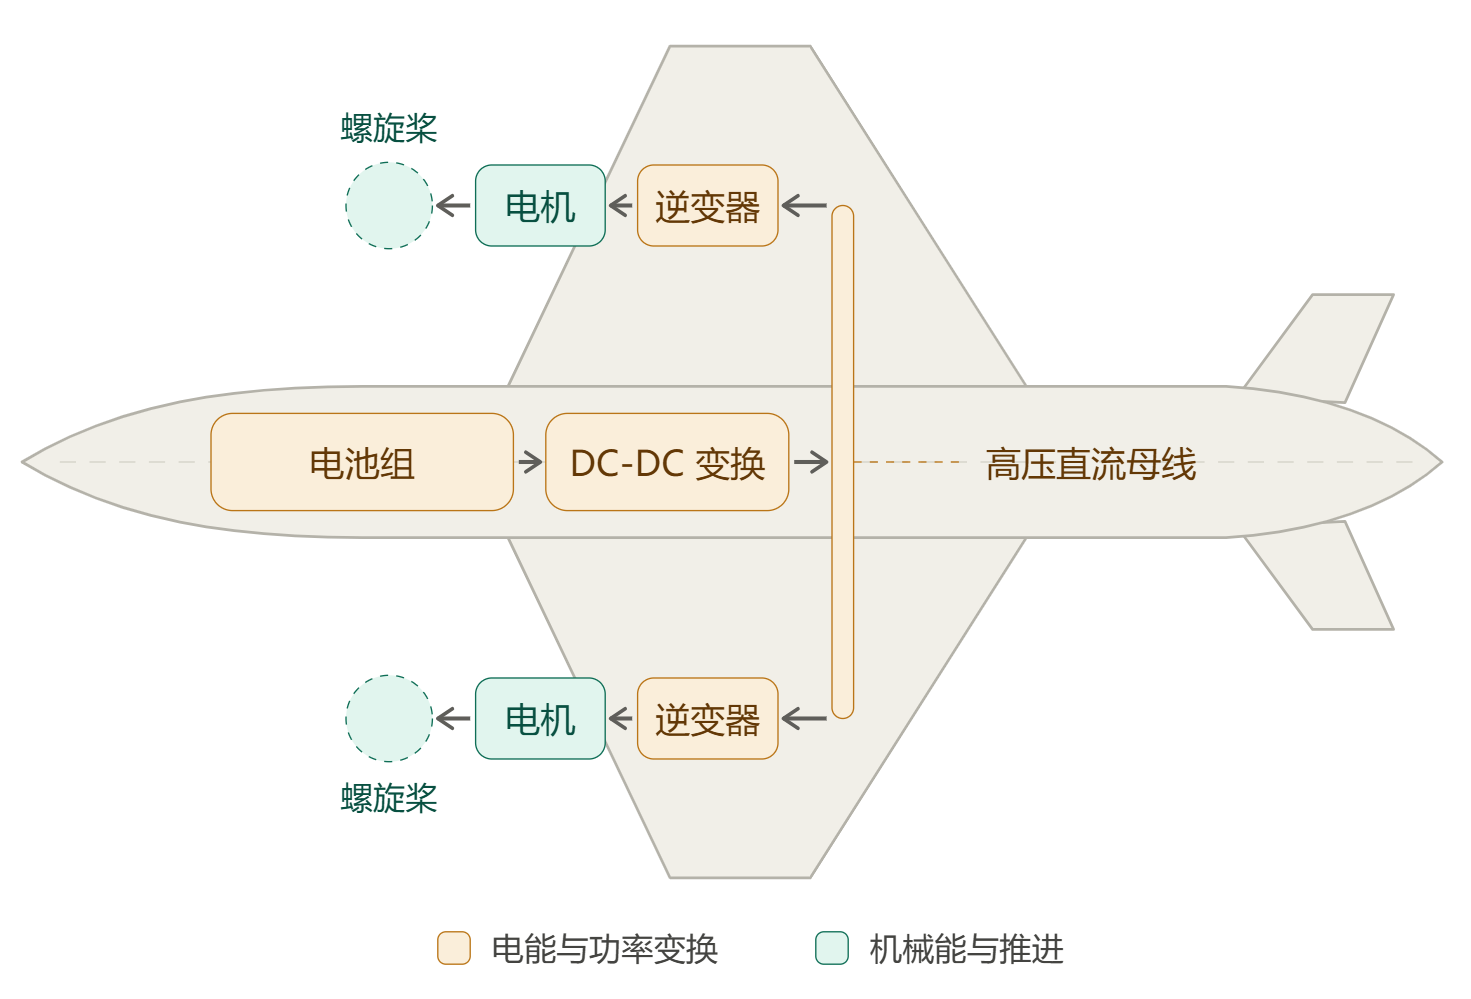
图 1电动飞机能量通路示意
(1)DC-DC 环节:把随 SOC 大幅变化的电池电压变换为稳定的高压直流母线,是源与网之间的接口;
(2)DC-AC 环节:把直流母线逆变为驱动电机所需的交流电,并兼顾机载交流负载,是网与载之间的接口。
(3)两级变换器同处能量通路的咽喉位置,其状态直接影响母线电压稳定、电能质量、动态响应与故障穿越能力。相比传统飞机,电动飞机的电源系统在以下三方面的要求更为严格:
(4)为多台电驱动电机提供稳压母线,单台电机的功率波动会在母线上叠加,对母线动态带宽与抗扰能力的要求高于传统飞机;
从同一母线取电的二次电源(飞控、航电、舵机、液压泵等)种类与数量增加,对中间母线电能质量的要求更严;在故障条件下维持关键负载供电,对冗余切换与故障穿越能力的要求相应提高。这一节点上的失稳或保护误动作,对飞行安全的影响是系统级的,其地面验证的完备性要求也因此高于一般工业电源。
三、实时仿真验证:为什么做,以及平台的算力构成
上一节说明了两级变换在能量通路上的位置,接下来的问题是如何在地面上把它们跑起来。离线仿真运行在自己的时间尺度上,与真实时间不同步,适合验证算法原理与稳态特性,但反映不了采样时序、计算延迟与中断抖动对控制环的影响。实时仿真验证补上的正是这一段。
3.1 实时仿真验证的意义
实时仿真验证,是把被控对象或部分实物以实时模型形式部署在仿真机上,按真实时间轴推进。被控对象——这里指 DC-DC 与 DC-AC 的主电路——以模型形式运行在 FPGA 上,按固定步长逐步求解,每一步计算都必须在确定时间之内完成。主电路改为模型之后,第一节归纳的三类问题中,第一类(各级变换器在真实工况下能否稳定工作)可以在模型侧做通量扫描;第二类中与故障注入、保护动作时序相关的部分可在模型侧反复施加,不对实物造成损伤;第三类多物理场耦合问题不在本次算例范围内,可在同一平台上以用例形式叠加,作为后续迁移方向。
故障工况不再具有破坏性:故障在模型侧注入,可反复施加,不损伤任何硬件。
工况可以严格复现:同一组工况参数可原样重放,便于回归对比。
拓扑改动在模型侧完成:调整相数、开关频率、滤波参数或调制方式,只需修改模型并重新自动生成代码,不必改动硬件配置。
3.2 CPU + FPGA 联合仿真架构
灵思创奇 Links-XIL 平台由上位机软件、实时仿真机与 I/O 板卡三部分组成。上位机软件 RTSimPlus 负责模型搭建、代码生成、编译下载与运行管理;实时仿真机提供 CPU 与 FPGA 两类并行计算资源;I/O 板卡提供数字量、模拟量与通信接口,数字量通道可采集 PWM 脉冲与分合闸状态,模拟量通道可以 ±10 V 回送电压、电流反馈,平台具备上述 I/O 接口能力。在当前算例中,主电路与控制模型均在仿真机内闭环运行,架构图中的被测控制器为 HIL 阶段的接入对象;接入真实控制器后,经 I/O 板卡构成信号级 HIL 闭环。
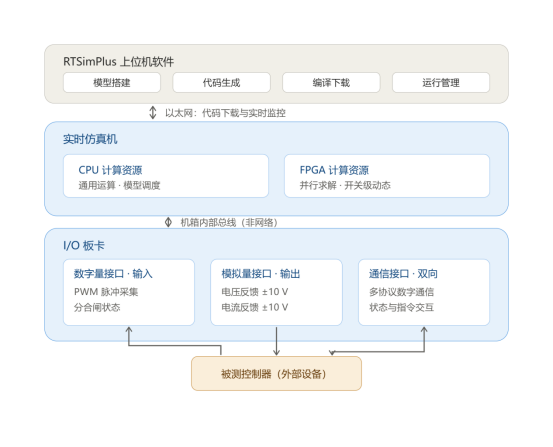
图 2Links-XIL 平台组成与 I/O 接口
这样做的好处是,仿真规模不再由单一指标决定。需要开关分辨率的环节放进 FPGA,需要建模柔性与复杂逻辑的环节放进 CPU,各自取用所需资源。决定能做多大的,是 FPGA 的可用资源与 CPU 的核数,两者都可以通过增加板卡扩展。
四、DC-DC 实时仿真验证:八相交错Buck
电池电压随荷电状态大幅变化,DC-DC 承担母线稳压与能量双向流动,是源与网之间的接口。起飞爬升与复飞阶段的功率阶跃,最先冲击的就是这一级。
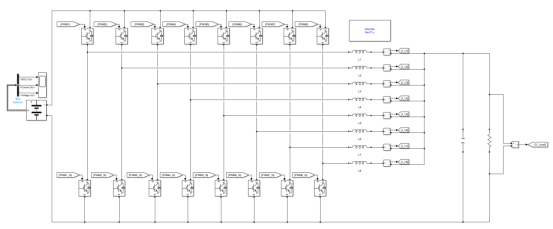
图 3八相交错并联同步Buck主电路
被测对象为八相交错并联同步 Buck,8 相交错,每相含同步上下管各 1 个,共 16 个可控开关器件。开关频率 100 kHz,调制方式为八相交错 PWM,控制采用 PI 控制器。主电路部署在 FPGA,步长 0.5 µs;控制模型部署在 CPU,两侧同步闭环。在上位机 RTSimPlus 主控软件中启动模型,运行结束后上传数据。
离线仿真与 FPGA 实时仿真的输出电压曲线在稳态段与阶跃响应上基本重合,对比如图 4 所示:
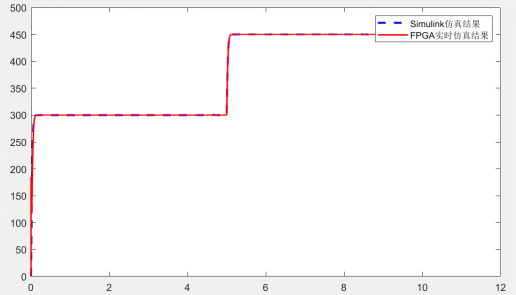
图 4DC-DC 输出电压波形:离线仿真与 FPGA 实时仿真对比
在这一级上能做什么测试?
以下为平台在该对象上支持、可按用例形式叠加的测试项;本次算例已完成的验证为输出电压波形与离线仿真的一致性。
Ø 稳态全域扫描:输入电压随 SOC 变化,负载从轻载到满载,逐点扫描输出电压与效率。
Ø 动态响应:推进功率阶跃、负载投切,观测母线电压的超调与恢复过程。
Ø 移相与纹波:八相交错的核心收益来自纹波抵消,取决于各相移相是否准确、电感电流是否均衡。
Ø 相间均流:在模型侧设定器件参数与驱动延时的不一致量,观测均流偏差及其对热分布与单点失效风险的影响;真实硬件的离散性需接入实物后验证。
Ø 切相与降功率:模拟部分相失效或轻载效率优化,观测在线切相后的母线稳定性。
五、DC-AC 实时仿真验证:I 型三电平 NPC 逆变
在整机中,逆变级把高压直流母线变为驱动电机所需的交流电,同时兼顾机载交流负载,是网与载之间的接口;推进功率的每一次变化,都由这一级最终执行。本次算例为逆变级独立验证,输入侧采用直流电压源等效高压直流母线,不与前级DC-DC直接闭环;文中“直流母线”均指该等效直流输入。实际系统中该直流输入可由前级DC-DC输出与母线电容共同提供,后续可将两级模型或实物联合起来。
被测对象采用I型三电平NPC拓扑(I-NPC,亦可简写为INPC)。每相桥臂含4个带反并联二极管的开关器件与2个钳位二极管,三相共18个开关器件;直流侧由上下两个电容分压并引出中点,输出端接LCL滤波器。开关频率20khz,调制方式为SVPWM,控制结构为双闭环,并结合直流侧中点电位均压。主电路部署在FPGA,步长1μs。
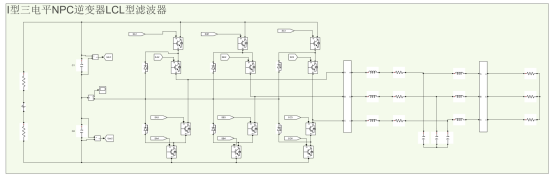
图 5I 型三电平 NPC 逆变器与 LCL 滤波器主电路
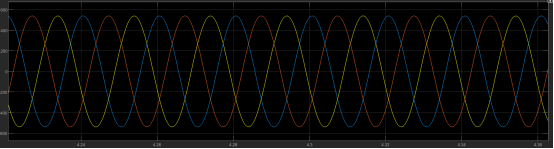
离线仿真的输出电压波形如图所示:
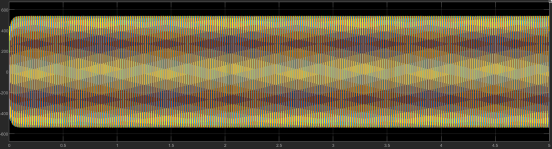
保持与离线仿真相同的电路参数、控制参数与工况,将主电路模型部署到仿真机的 FPGA 上,按 1 µs 步长实时解算,控制模型部署在 CPU 中,步长设置为50µs,在上位机 RTSimPlus 主控软件中启动模型,运行结束后上传数据。实时解算结果如图所示:
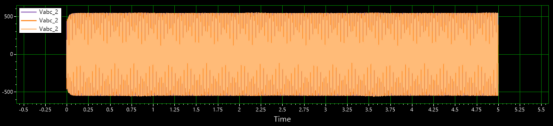
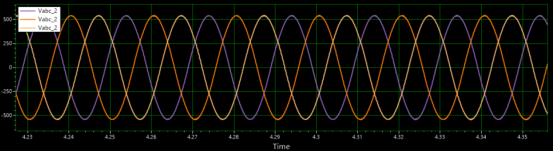
实时解算的输出电压波形与离线仿真结果在包络与相位上一致,验证了平台对该类电力电子变换器进行微秒级实时求解的能力。
在这一级上能做什么测试?
以下为平台在该对象上支持、可按用例形式叠加的测试项;本次算例已完成的验证为输出电压波形与离线仿真的一致性。
Ø 调制比与功率因数扫描:覆盖起飞、巡航、下降各段的典型工作点。
Ø 中点电位平衡:三电平的核心约束。一旦漂移,输出电平畸变、谐波增大、器件电压应力不均,滤波器与电机承受额外应力。
Ø 输出波形质量:相电压与线电压的谐波分布,以及 LCL 滤波器输入侧与输出侧的谐波差异。
Ø 功率阶跃与四象限运行:推进电机在电动与发电状态之间切换时的直流母线行为。
Ø 开关器件应力:模型侧各器件的电压与电流包络,为器件选型与裕度评估提供参考;器件实测应力需在实物台架上确认。
六、面向电动航空的下一步
前两个算例分别落在能量通路的 DC-DC 与 DC-AC 两级,验证了平台在这两类对象上的建模与微秒级实时求解能力:主电路在 FPGA 上按 0.5 µs / 1 µs 步长推进,控制模型在 CPU 上闭环,关键波形与离线仿真一致。
单点算例跑通之后,要把验证链条补全到可支撑型号研制的程度,下一步按三个方向增量推进。对型号研制而言,这类地面验证的价值在于把破坏性、高成本、难复现的工况提前到地面完成,让实物试验做得更少、更准、更有把握。
第一,从模型闭环到硬件在环。
把 CPU 中的控制模型替换为真实控制器,经 I/O 板卡接入物理通道,构成信号级 HIL 闭环,验证采样时序、计算延迟、中断抖动与保护逻辑的真实影响。
第二,从单次测试到用例资产。
把故障注入、上下电时序、冗余降级等场景做成可复用用例库,让每一轮验证可配置、可回归、可追溯,而不是每次从零搭环境。
第三,从波形一致到指标可量化。
在波形一致性判据之上,进一步给出纹波、均流偏差、谐波、中点电位波动等具体误差数值,使判据升级为可量化的验收口径。
这三项工作都基于现有模型与部署方式增量推进,不推翻当前平台。下一步,我们继续把实时仿真从“跑通”推进到“可用、可复用、可交付”。
如需交流电动飞机电源系统实时仿真验证方案、预约演示或索取资料,欢迎联系我们。
